
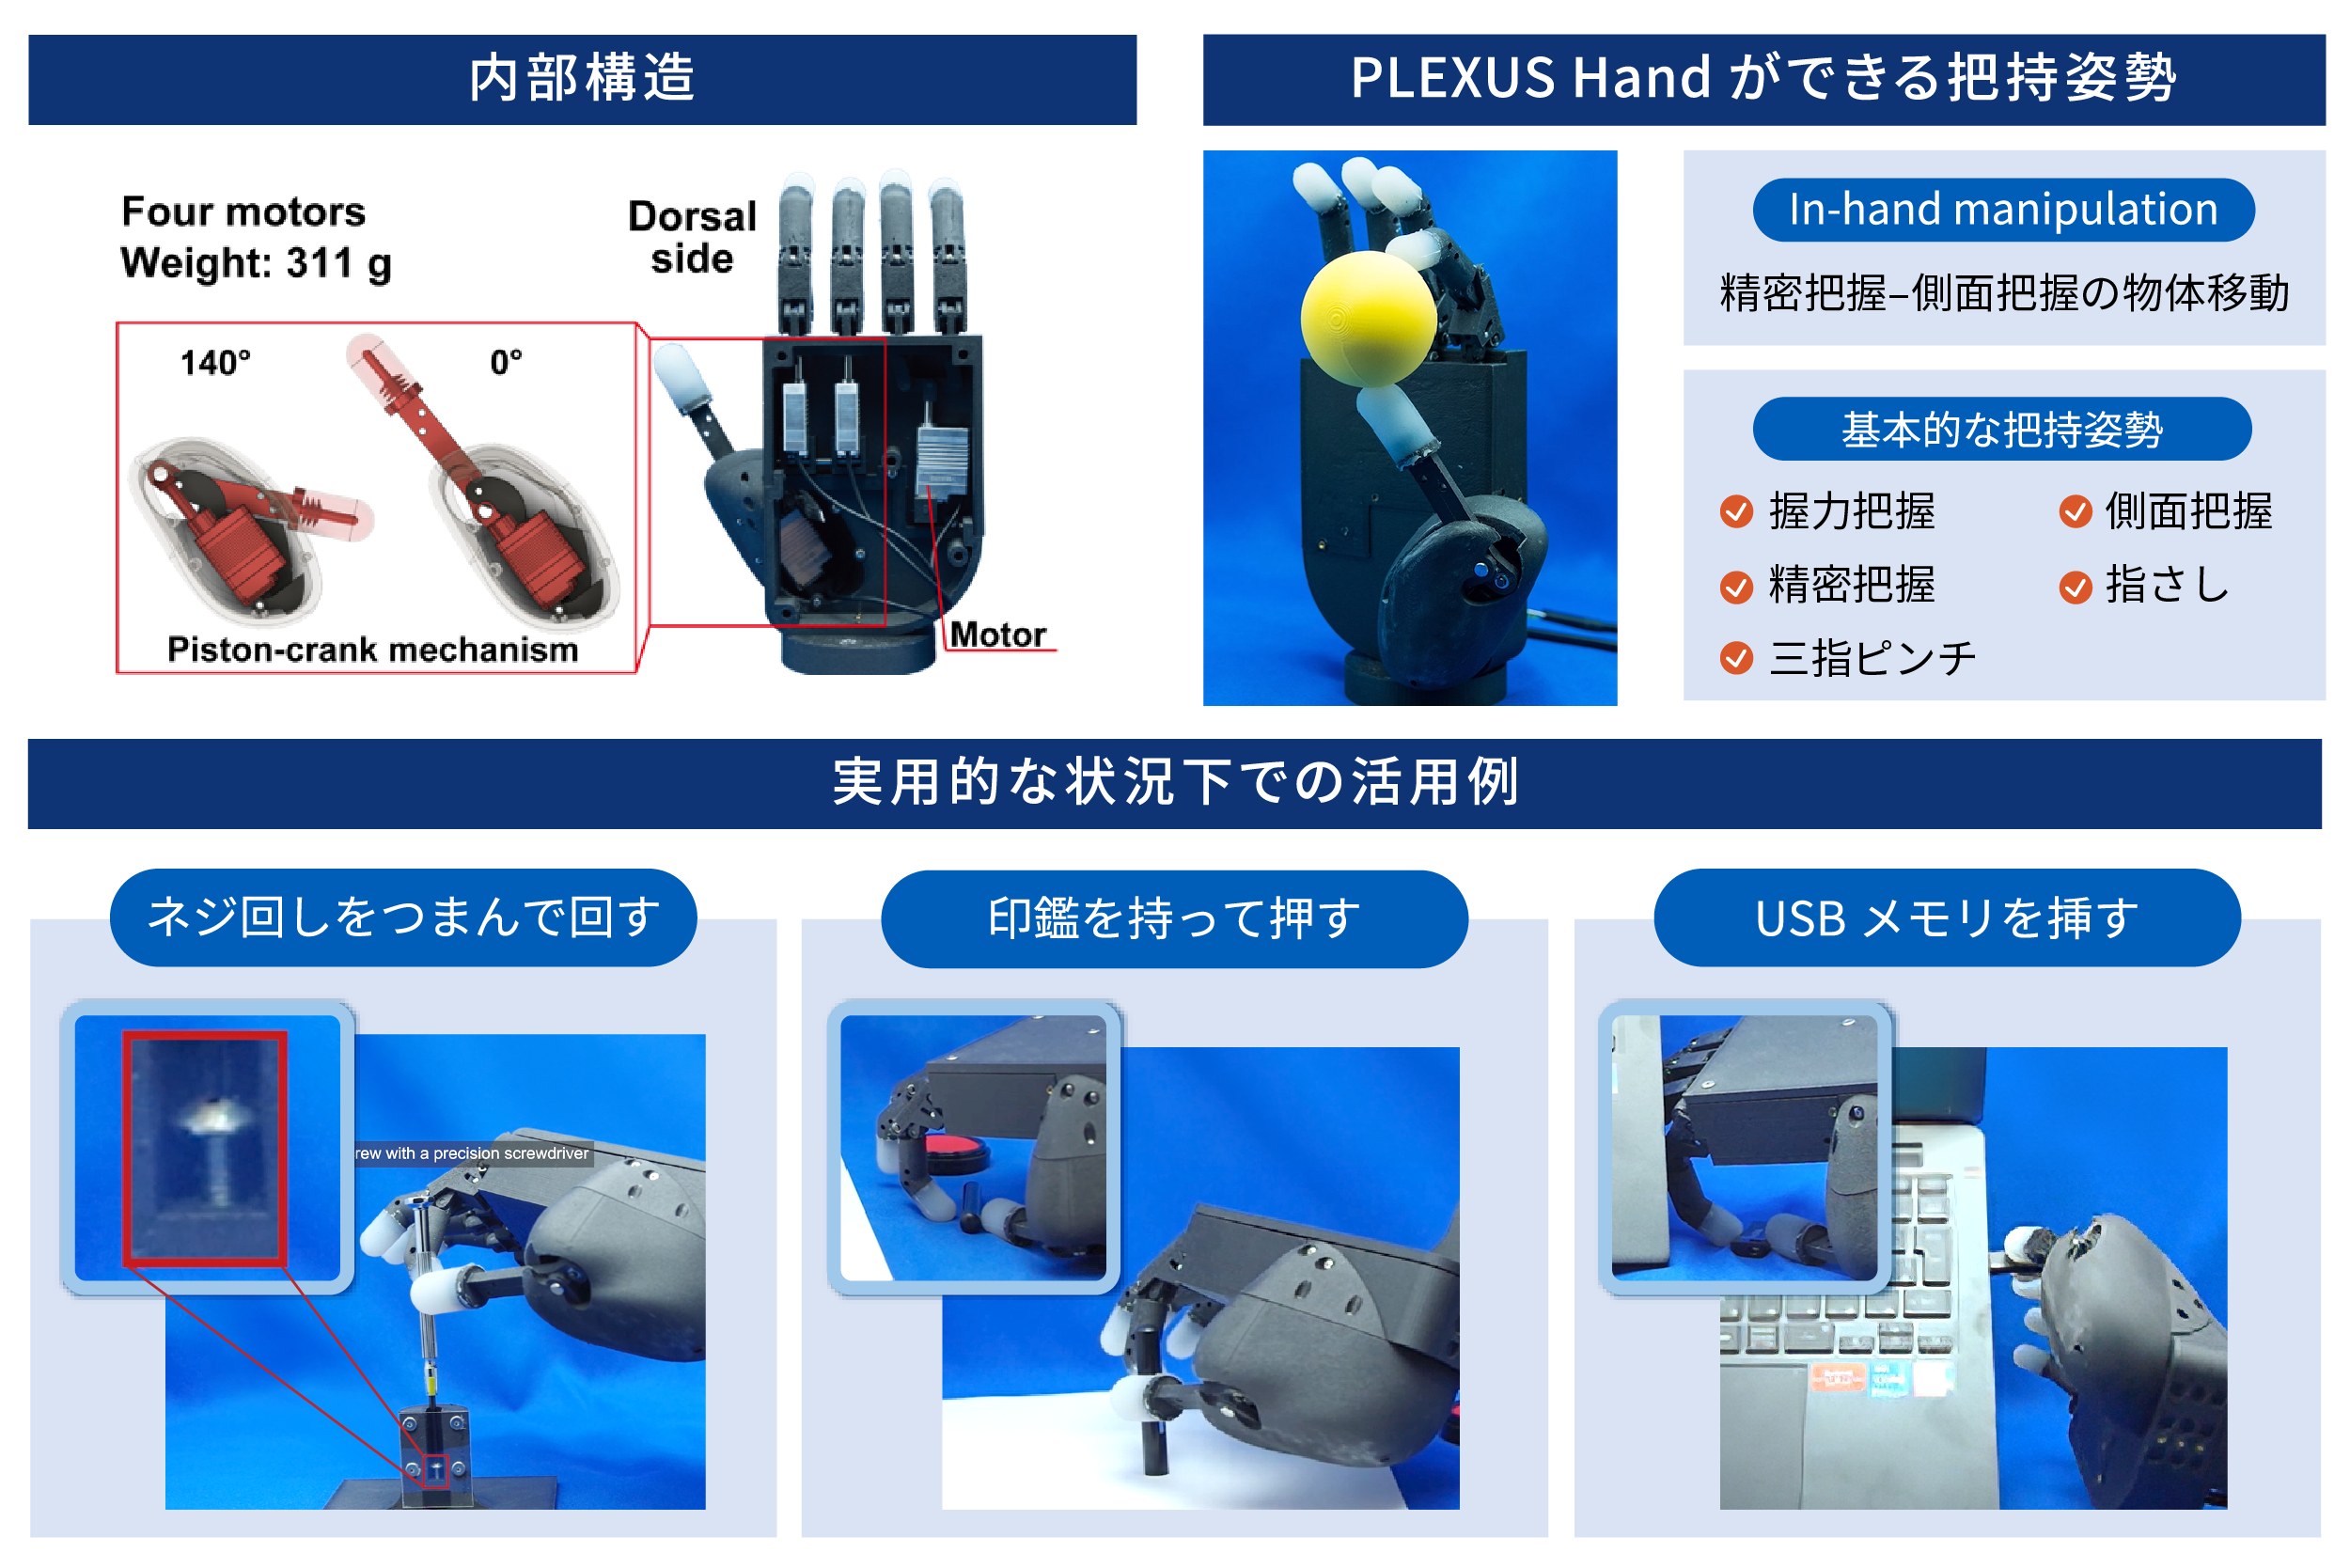
軽量・精密操作ができる 次世代ハンド型ロボット
人間の親指の動きに着目したデザインで、繊細な操作から安定した把持まで自然に対応
01軽量かつ高機能
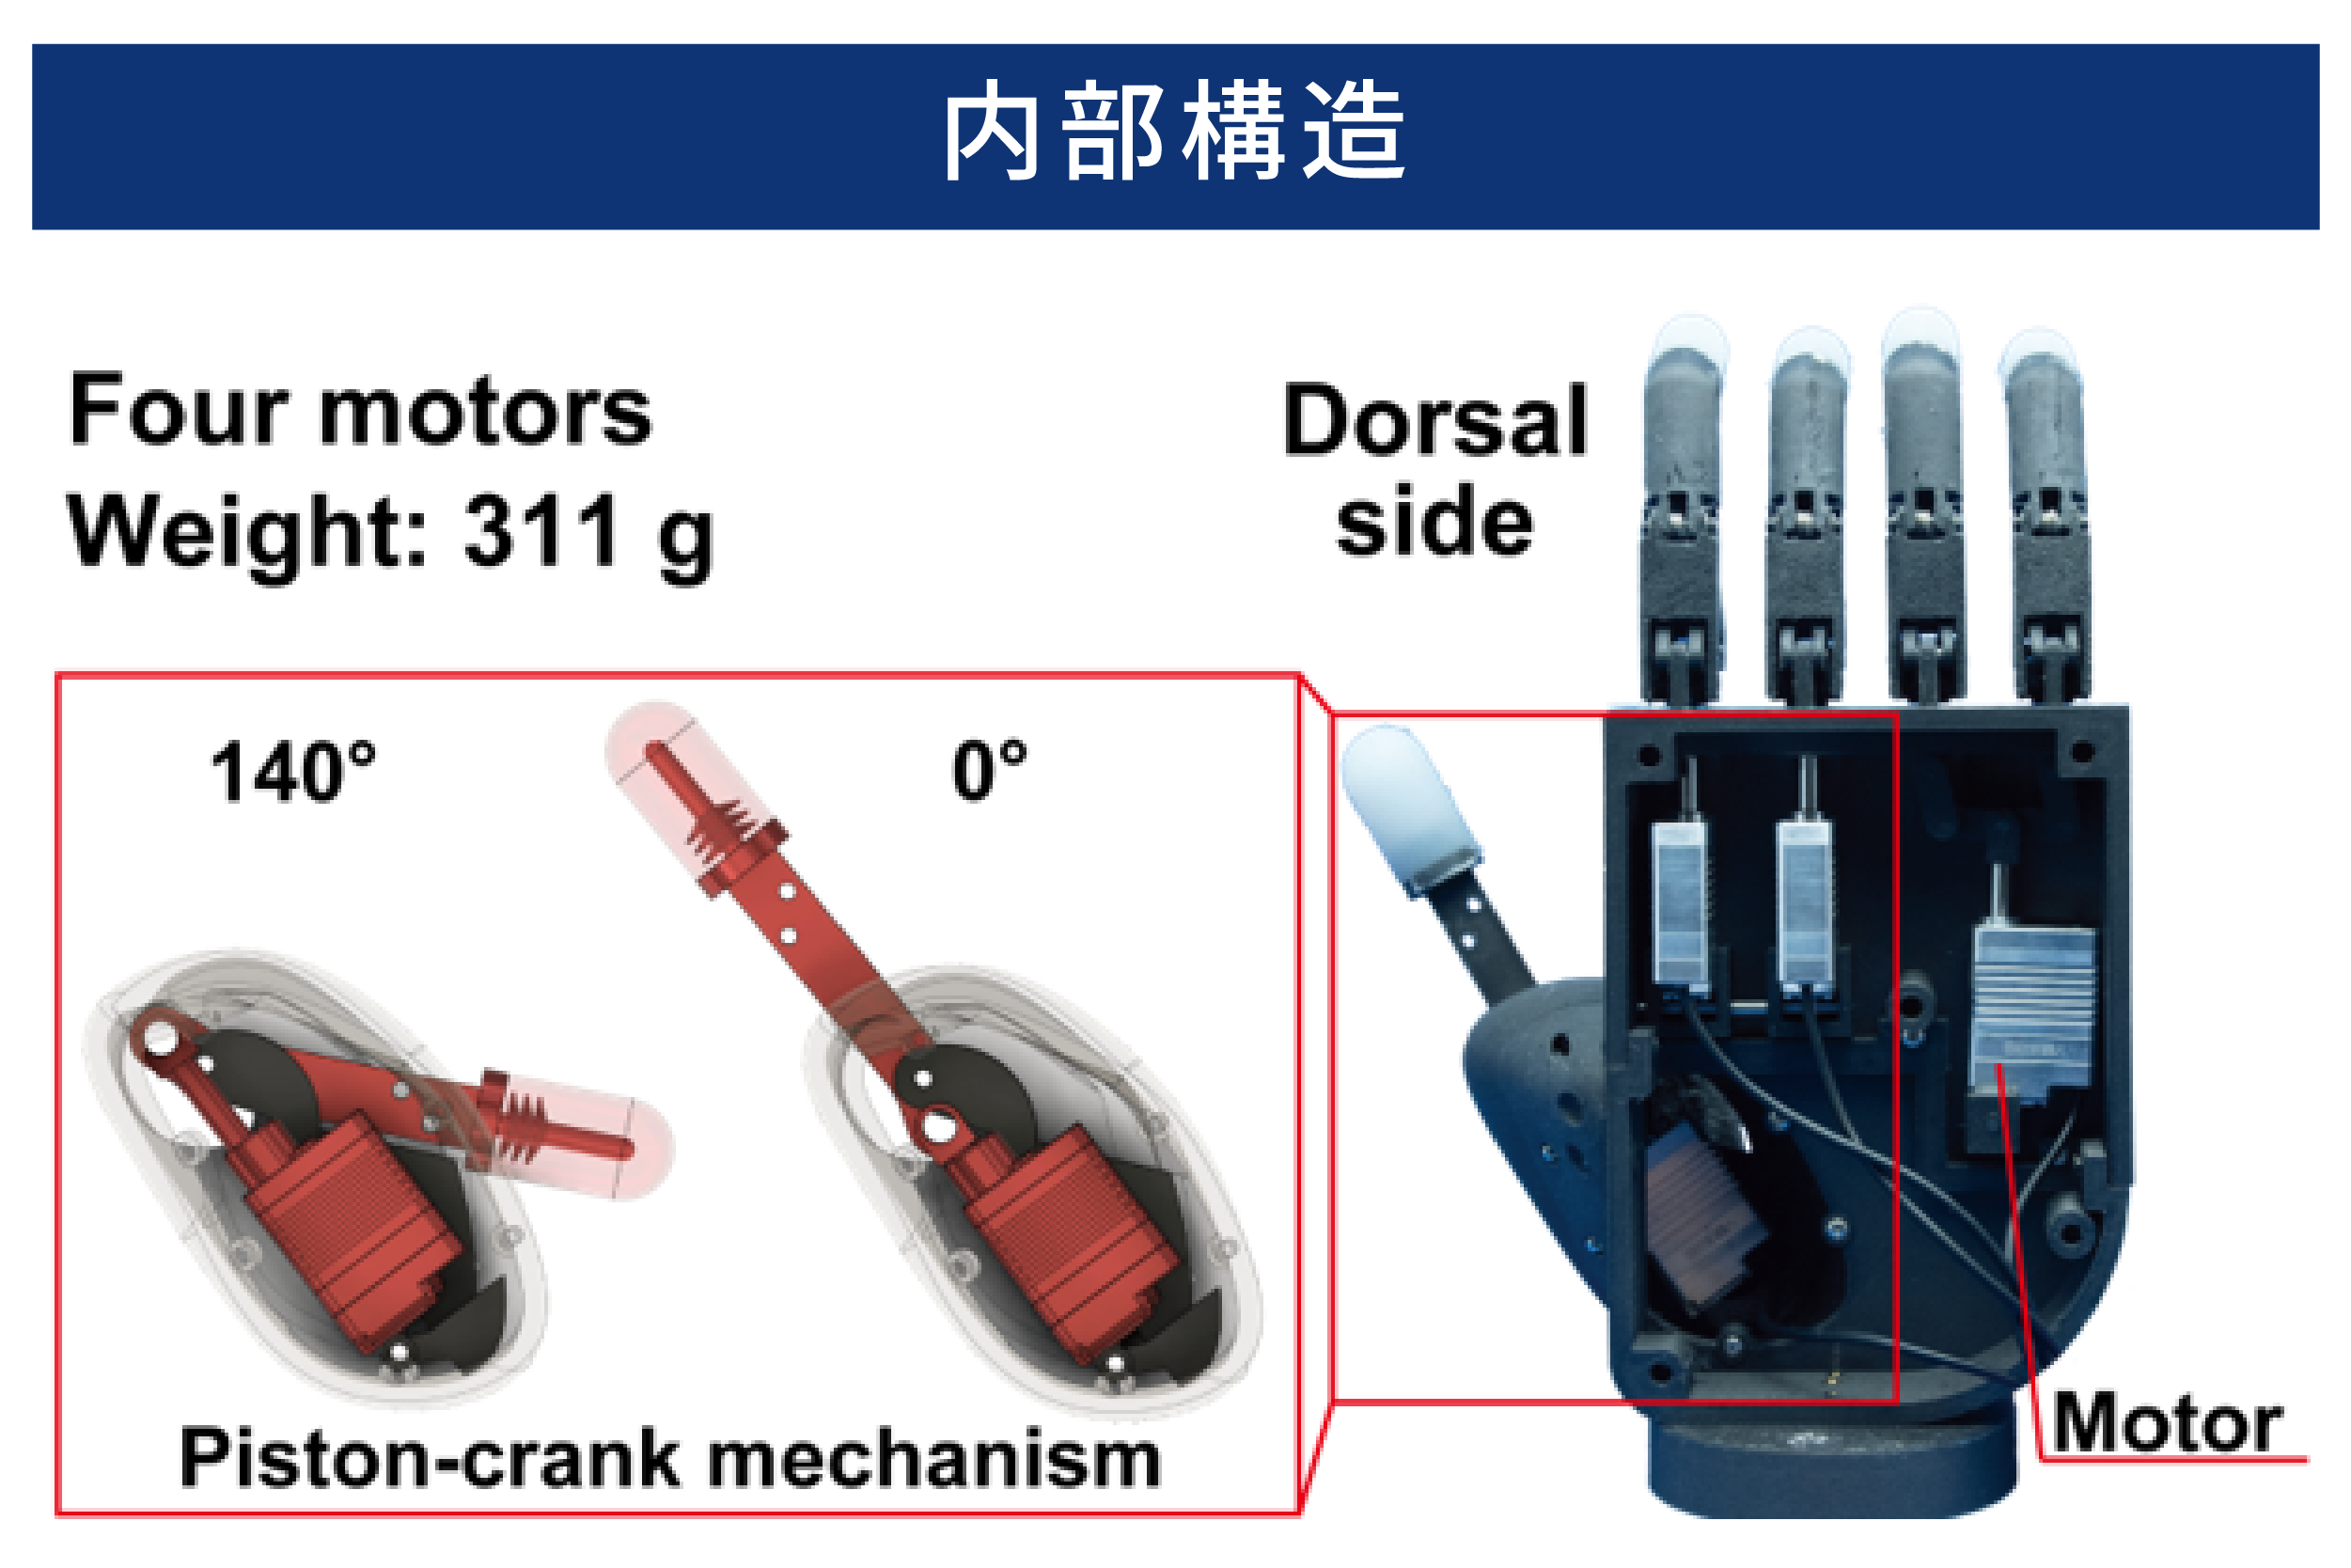
わずか 311gながらも、柔軟な把持能力で、現場作業の効率化と安定運用に貢献
- 解決可能な課題
- ・ハンド重量により、ロボットアームへの負荷を高め、動作速度や連続運転性能を制限
・ハンドの把持の柔軟性不足によって形状やサイズが異なる対象物を扱う際の把持失敗が発生
02人間の手の巧みな動きを追求した精密操作
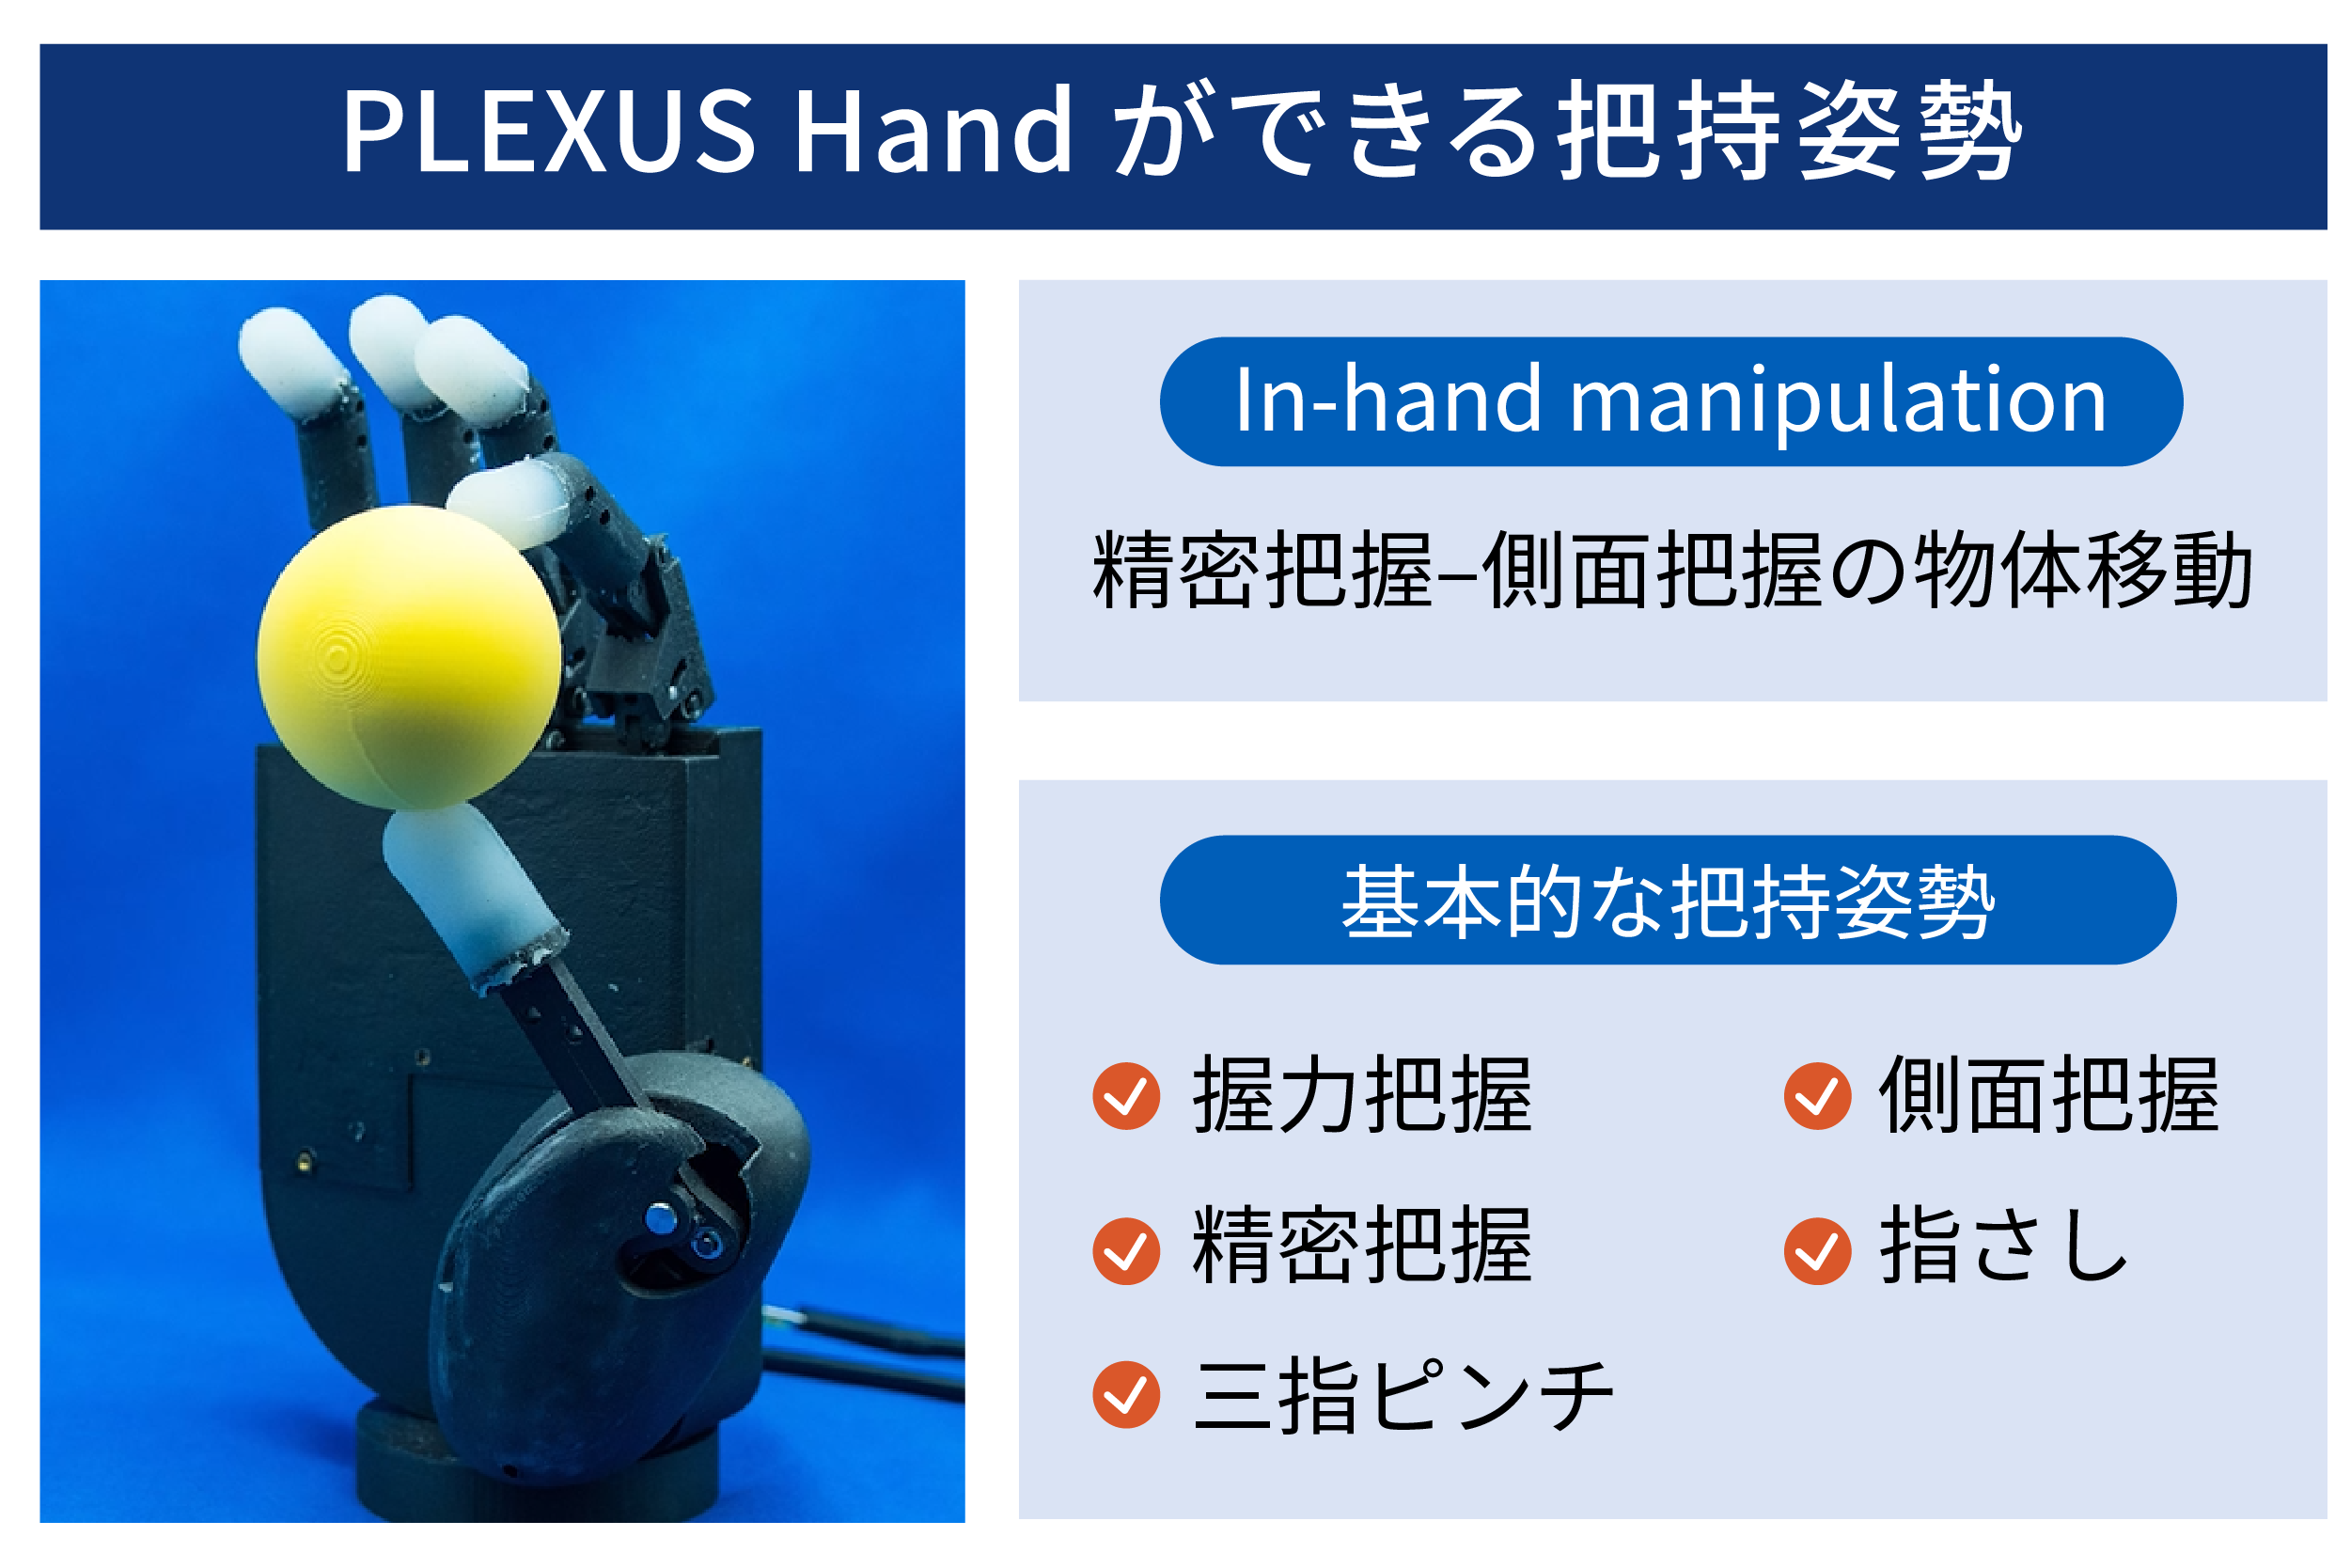
指先の繊細な操作性を保ちながら、把持動作を途切れなく切り替えられる高い動作連続性を実現
- 解決可能な課題
- ・対象物ごとに持ち替え動作が発生し、一連の把持動作に時間がかかる
・繊細に把持しつつも安定して把持することができず、装置や治具の追加が発生
03高機能ハンド型ロボットとしての活用
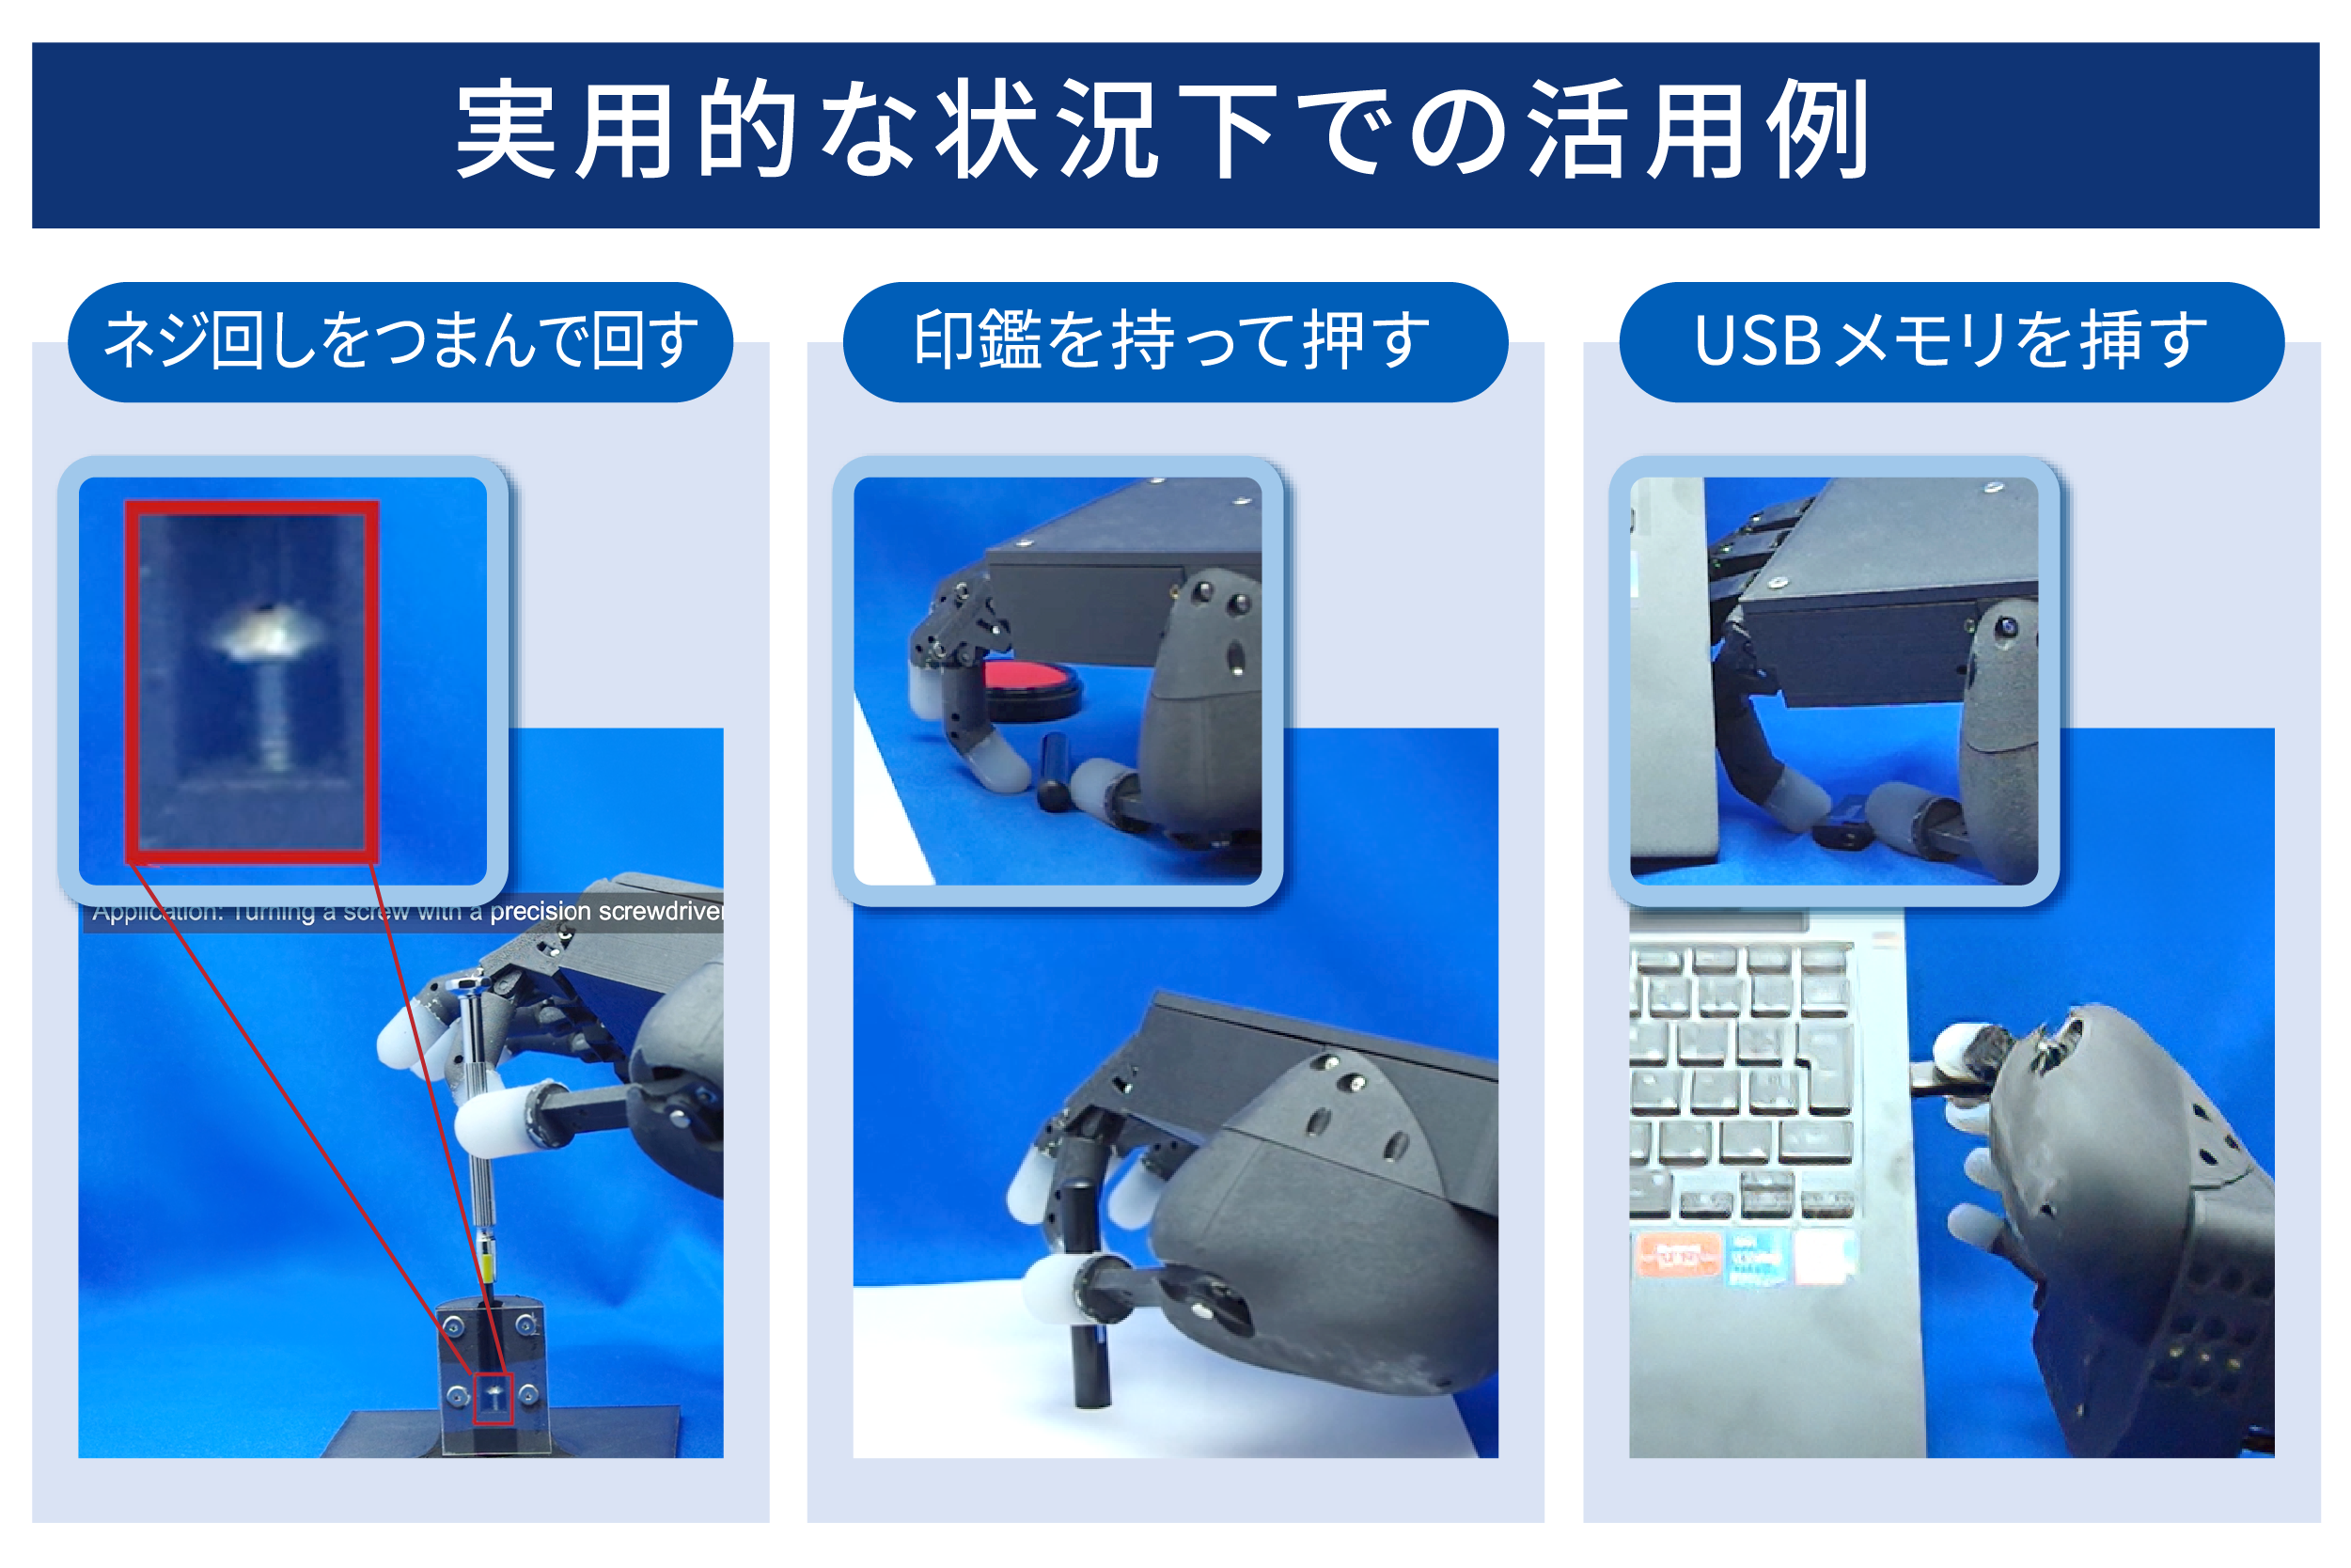
義肢用途から作業支援、ロボットシステムまで、環境や用途を問わず人の把持動作を再現可能
- 解決可能な課題
- ・特定用途に特化したハンド設計のため、使用環境や応用分野が限定的
・人の動作を多様な環境で再現・支援するための柔軟性が不足し、作業支援やロボットシステムへの展開が困難
 カタログをダウンロード